
模拟振镜、数字振镜与混合振镜的区别
模拟振镜、数字振镜和混合振镜在振镜技术中各自具有独特的特点和优势,适用于不同的应用场景。以下是对这三种振镜的详细区分:
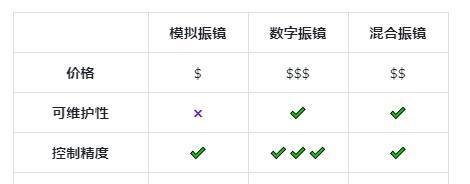
一、优劣对比
模拟振镜:
优势:通常具有成本效益高、结构坚固且易于维护的特点。
劣势:调整性能较为困难,需要依赖大量可变电阻器,且对电磁干扰的敏感度较高。
数字振镜:
优势:提供高精度、低漂移的性能,且控制更加灵活,易于重新调节和适配。
劣势:成本相对较高,且对硬件和软件的要求也更高。
混合振镜:
优势:结合了模拟振镜的经济性和数字振镜的灵活性,提供了额外的现场可维护性和控制。
劣势:可能需要更复杂的集成和调试过程。
二、工作原理
振镜的核心组件包括伺服控制器、有限旋转直流电机、精密位置检测器(PD)和镜片。振镜电机作为执行机构,必须具备低惯量、大转矩、宽频率的特性,以在伺服驱动的控制下进行各种波形的扫描。伺服驱动负责检测位置探测器输出的信号,并与命令位置信号进行比较和运算,从而驱动振镜电机达到期望的位置。
三、位置检测传感器不同
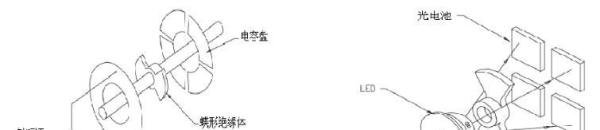
模拟振镜:通常使用电容式传感器或光学传感器来确定转子轴和对置镜子的位置。光学传感器通过蝶形元件和光电管产生微安级电流,这些电流被送回伺服控制板进行转换和处理。
数字振镜:使用编码器作为位置检测器,编码器盘不易受到刻度漂移和电磁干扰(EMI)的影响。编码器产生的正弦和余弦信号在振镜中被数字化,只有数字反馈信号被发送到伺服器。
四、伺服控制方式不同
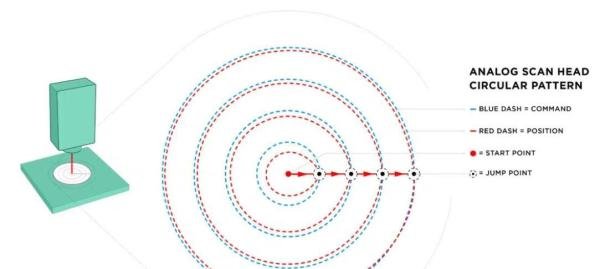
模拟振镜:控制回路需要使用大量可变电阻器来调整振镜性能,这使得调试和更改变得困难。此外,模拟伺服通常使用位置、速度和电流反馈信号来控制振镜。
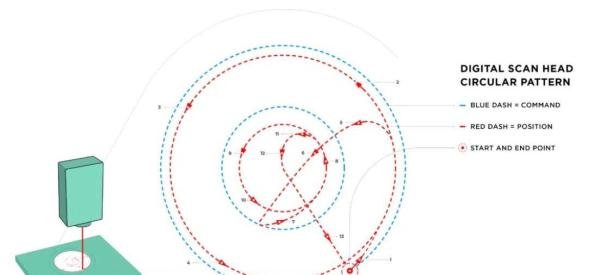
数字振镜:控制回路存在于固件中,因此可以在其使用寿命的任何阶段进行更改和调整。数字伺服还可以实现更高级别的控制,如前馈、建模等,并可以将值传递给上级系统控制器以用于预测控制。
五、混合振镜
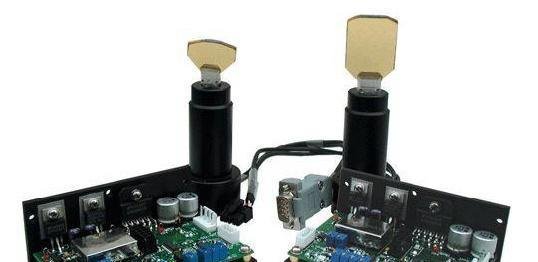
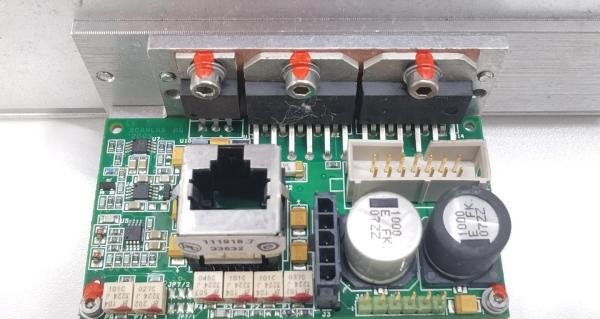
混合振镜结合了模拟振镜和数字伺服的优势,提供了额外的现场可维护性、灵活性和控制。这种方案允许将伺服与振镜分离,使得技术人员在现场只需更换振镜或伺服装置,而无需更换整套装置。此外,数字伺服在初始集成期间提供的灵活性也大大提高了系统的后期可配置性。
通过将模拟振镜与数字伺服配对,控制方式从电位器的模拟世界转移到数字领域。用户可以更好地控制圆圈、螺旋和点等图形,并通过前馈控制实现完美的圆形输出。
综上所述,模拟振镜、数字振镜和混合振镜在优劣对比、工作原理、位置检测传感器、伺服控制方式和应用场景等方面均存在显著差异。选择哪种振镜取决于具体的应用需求、成本预算和技术要求。


